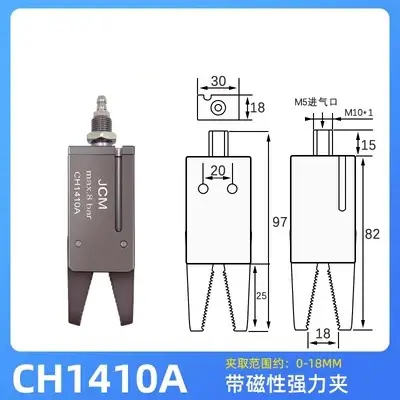
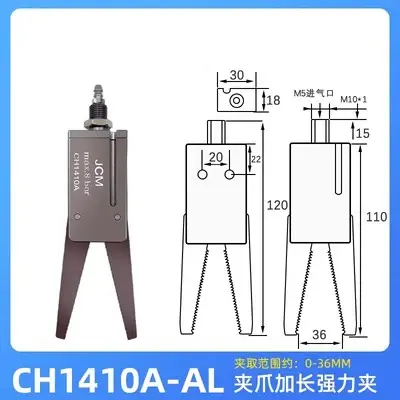
Пневматический захват CH1410A для робота и манипулятора


О товаре
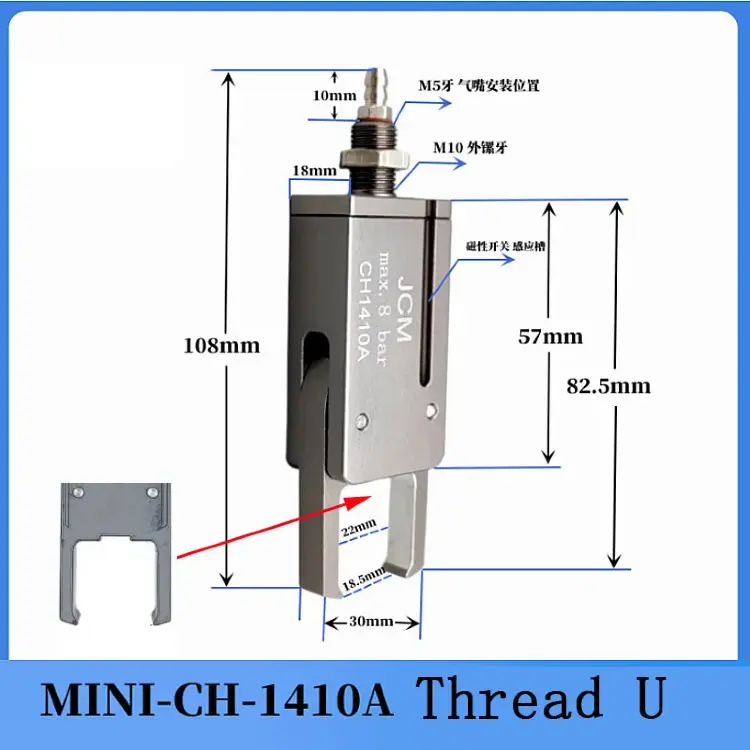
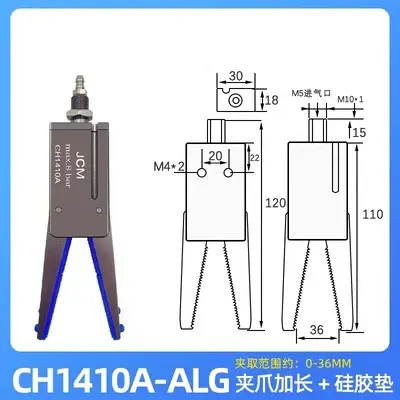
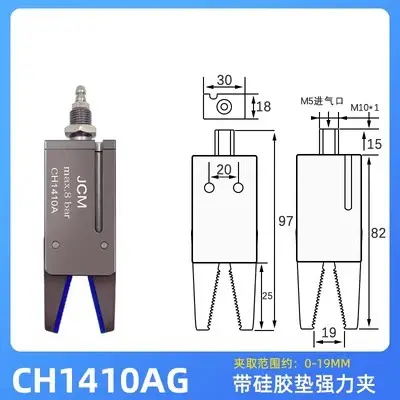
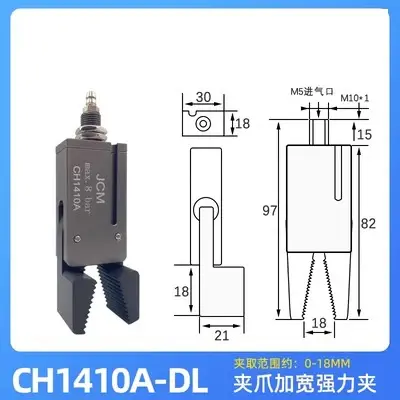
Интеллектуальный пневматический захват для промышленных роботов и манипуляторов. Оснащён эффективным приводом, обеспечивающим высокую скорость и точность работы с объектами неправильной формы. Изготовлен из прочных материалов с сертификацией CE, рассчитан на 1,5 миллиона циклов
Описание
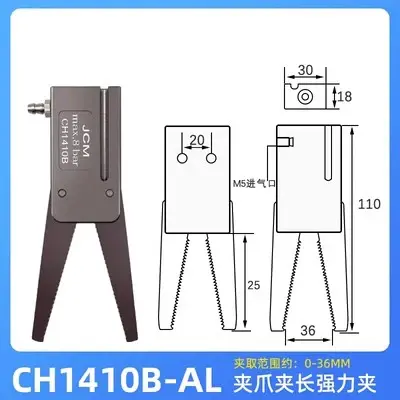
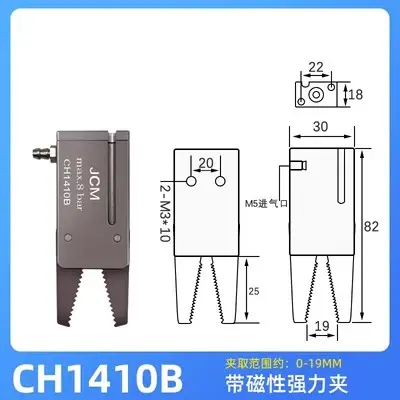
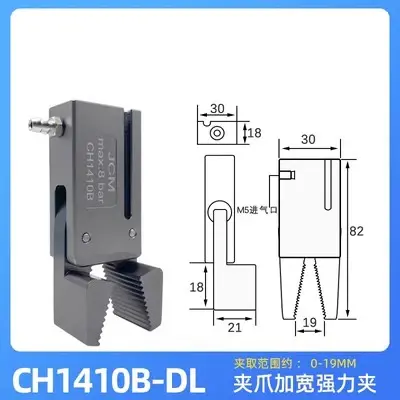
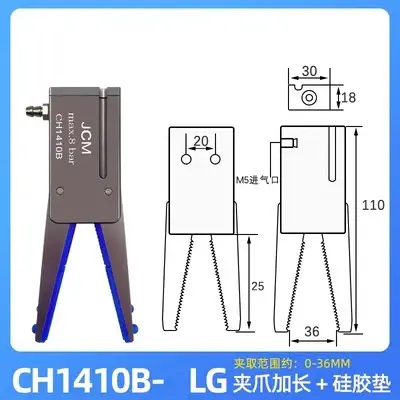
Пневматический мини-захват для промышленных роботов и машин для литья под давлением.
Эффективный тип движения
Оснащён эффективным приводом, который повышает скорость и точность работы.
Интеллектуальный зажимной аксессуар
Оснащён интеллектуальным зажимным аксессуаром для точного контроля захвата и стабильности.
Сертифицировано CE
Соответствует стандартам CE, обеспечивая безопасность и качество для профессионального использования.
Универсальный дизайн
Предназначен для работы с объектами неправильной формы, обеспечивая универсальность в использовании.
Высококачественный материал
Изготовлено из прочных материалов, что обеспечивает долговечность и надежность.
Характеристики
| Серия | MINI A, MINI B, MINI C, MINI D, MINI E |
| Применение | промышленный робот, машина для литья под давлением |
| Тип | Цилиндр |
| Количество циклов | 1,5 миллиона |
| Максимальная скорость захвата | 0,8 с |
| Толщина зажима | 15 мм |
| Встроенный диаметр цилиндра | 12 мм |
| Воздушная насадка | M5-6 |
| Рабочая нагрузка | 2,5 кг |
| Рабочее давление | 0,3-0,8 МПа |
| Бренд | QIXIAO |
| Модель | MINI |
| Происхождение | Китай |
| Сертификация | CE |
| Вес | 0.250 кг |
Категории: Пневмоклапаны и пневматика
Пневматический захват CH1410A для робота и манипулятора отзывы (0)
Написать отзыв| 0 | ||
| 0 | ||
| 0 | ||
| 0 | ||
| 0 |
Оставьте отзыв об этом товаре первым!